المركبة تحت الماء الأتوماتية (AUV) مقابل المركبة تحت الماء القابلة للتحكم عن بعد (ROV): اختيار المركبة تحت الماء المناسبة لمشروع المسح
News Details
الاختيار للمركبة تحت الماء المناسبة يمكن أن يؤثر مباشرة على جودة المسح، وقت المشروع، تكلفة التشغيل، وجمع البيانات. بالنسبة لعدة فرق المسح البحري، يُختار بين مركبة تحت الماء ذاتية التحكم (AUV) أو مركبة تحت الماء بعملية تشغيل عن بعد (ROV).
كلاهما نظاماً تحت الماء بدون طيار، لكنهما يعملان بطرق مختلفة جداً. يمكن لمركبة AUV اتباع مهمة مخططه مع مدخلات محدودة من المشغل. على النقيض من ذلك، ترتبط مركبة ROV بنظام التحكم السطحي وتُشغلها طيار في الوقت الفعلي.
إذن، أيهما أفضل لمشروعك؟
الإجابة تعتمد على منطقة المسح، عمق الماء، البيانات المطلوبة، مهام الفحص، ومستوى التحكم البشري المطلوب. هذا المقارنة بين AUV و ROV يفسر الاختلافات الرئيسية ويساعد فرق المشروع على اتخاذ خيار عملي.
ما هي مركبة تحت الماء ذاتية التحكم؟
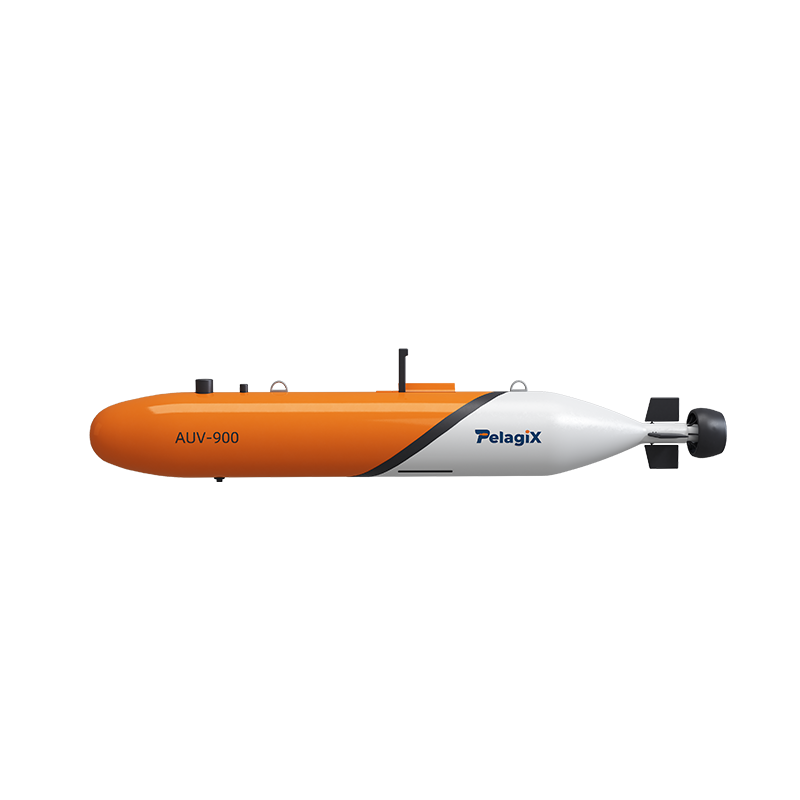
المركبة تحت الماء ذاتية التحكم هي منصة تحت الماء بدون طيار مصممة للتشغيل بمرحلة عالية من الاستقلالية. قبل النشر، يمكن للمشغل تحديد مسار المهمة، منطقة المسح، عمق التشغيل، ووسائط أخرى.
بمجرد الغوص تحت الماء، تستخدم مركبة AUV مستشعرات الملاحة وأنظمة التحكم المُضبوطة على متنها لاتباع مهمتها المخططة. اعتماداً على النظام والحملات، يمكنها جمع معلومات مثل الصور، بيانات السونار، قياسات العمق، وبيانات مسح أخرى.
تعتبر مركبات AUV مفيدة بشكل خاص عندما يتطلب المشروع تغطية منهجية لمنطقة تحت الماء كبيرة. يمكنها السفر بدون اتصال مادي بمركبة سطحية، مما يسمح لها بالانتقال بكفاءة عبر الماء المفتوح.
على سبيل المثال، تقدم PALEGIX أنظمة AUV مصممة لتطبيقات تشمل استكشاف أعماق البحر، مسح الهندسة البحرية، رسم خرائط قاع البحر، فحص تحت الماء، والبحث العلمي.
ما هي مركبة تحت الماء بعملية تشغيل عن بعد؟
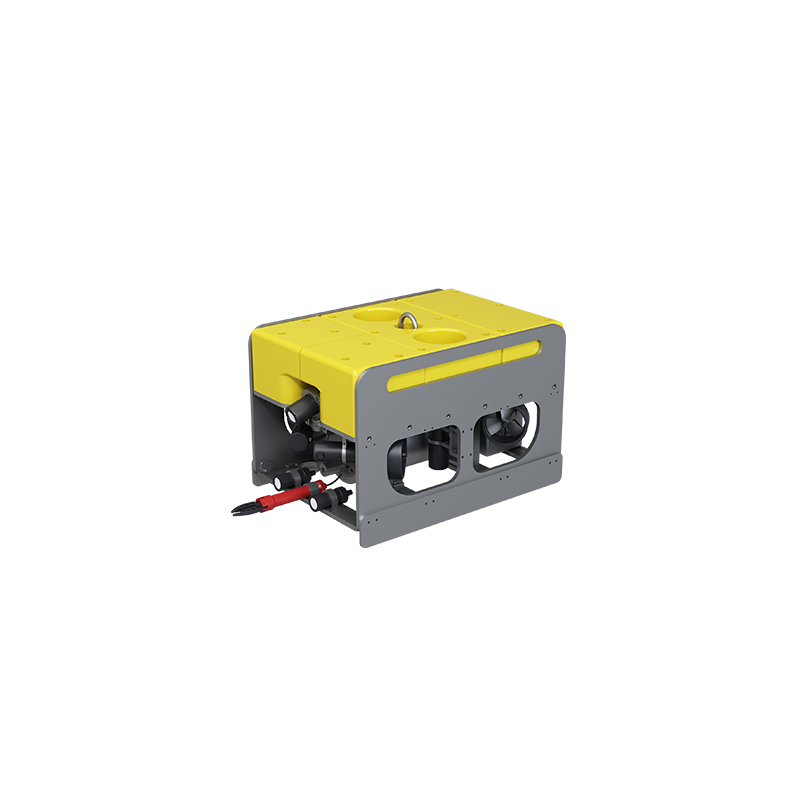
المركبة تحت الماء بعملية تشغيل عن بعد (ROV) تُشغلها مشغل من السطح. عادةً ما ترتبط المركبة بنظام السطح من خلال حبل ربط يحمل الطاقة، إشارات التحكم، والبيانات.
لأن المشغل يمكنه رؤية المعلومات المباشرة والتحكم في المركبة مباشرة، فإن ROV مناسبة جيداً للعمل الفحوصي والتدخل. يمكن للطيار تغيير الاتجاه، تعديل الموقع، الاقتراب من هدف، والاستجابة لظروف تحت الماء المتغيرة في الوقت الفعلي.
تُستخدم مركبات ROV بشكل شائع للفحص تحت الماء، المراقبة البيئية، فحص البنى التحتية، والصيانة تحت البحر.
تقدم PALEGIX أنظمة ROV لتطبيقات مثل البحث المحيطي، فحص السدود، المراقبة البيئية، والصيانة الخفيفة للأنابيب.
مقارنة AUV و ROV: الاختلافات الرئيسية
أهم اختلاف بين AUV و ROV هو كيفية التحكم في المركبة.
| الخاصية | AUV | ROV |
|---|---|---|
| التحكم | ذاتي التحكم أو بناءً على المهمة | مُشغلة مباشرة من قبل المشغل |
| الربط بالسطح | لا يلزم حبل ربط مستمر | مرتبطة بحبل ربط |
| الأفضل ل | مسح المناطق ورسم الخرائط | التحقق والتدخل |
| مشاركة المشغل | أقل خلال المهمة | مستمرة أو متكررة |
| الحركة | عالية للمهمات في الماء المفتوح | محدودة بسبب إدارة الحبل الرابط |
| التحكم في الوقت الفعلي | أكثر تقييدًا | قوي |
| تغطية المسح | كفءة لمناطق كبيرة | أفضل لمناطق مستهدفة |
| المهام النموذجية | رسم الخرائط، الاستكشاف، جمع البيانات | التحقق، المراقبة، الصيانة |
ومع ذلك، هذا لا يعني أن نظامًا واحدًا يكون دائمًا أفضل من الآخر. بدلاً من ذلك، كل مركبة مصممة حول احتياجات تشغيل مختلفة.
متى يجب عليك اختيار AUV؟
غالبًا ما يكون AUV الخيار الأفضل عندما يكون الهدف الرئيسي هو جمع بيانات المسح عبر منطقة كبيرة.
على سبيل المثال، ضع في الاعتبار مشروع رسم خرائط قاع البحر الذي يغطي عدة كيلومترات مربع. يمكن لـ AUV اتباع خطوط المسح المحددة مسبقًا وجمع البيانات عبر المنطقة المستهدفة. بما أنها لا تحتاج إلى حبل ربط مستمر، يمكنها التحرك بحرية أكبر.
يمكن أن يكون AUV خيارًا قويًا عندما يتطلب مشروعك:
-
رسم خرائط قاع البحر لمناطق كبيرة
-
مسح الهندسة البحرية
-
استكشاف أعماق البحر
-
مهمات مسح متكررة
-
البحث العلمي
-
جمع البيانات ذاتي التحكم
-
تقليل الاعتماد على التحكم السطحي المستمر
يمكن أن تكون مركبات AUV مفيدة أيضًا عندما تكون مسارات المسح المتسقة مهمة. المهمة المخططة تسمح للمركبة بتبع المسارات المحددة وجمع البيانات بطريقة قابلة للتكرار.
للمشاريع التي تنطوي على خطوط مسح طويلة أو مناطق كبيرة، يمكن هذا أن يحسن كفاءة التشغيل.
متى يجب عليك اختيار ROV؟
تكون ROV أكثر ملاءمة بشكل عام عندما يحتاج المشغل إلى المراقبة والتحكم في المركبة في الوقت الفعلي.
على سبيل المثال، إذا كان المشروع يتضمن فحص هيكل تحت البحر، قد يحتاج المشغل إلى التحرك أقرب إلى منطقة معينة، تغيير زاوية العرض، أو التحقيق في كائن غير متوقع.
يمكن أن يكون ROV خيارًا أفضل ل:
-
فحص الهياكل تحت الماء
-
فحص السدود
-
فحص الأنابيب
-
المراقبة البيئية
-
المراقبة تحت البحر
-
الصيانة المستهدفة
-
العمليات التي تتطلب التحكم المباشر من المشغل
يوفر الحبل الرابط أيضًا ميزة عملية. يمكنه دعم الاتصال والطاقة المستمرة بين نظام السطح والمركبة.
لذلك، عندما يكون اتخاذ القرارات في الوقت الفعلي أكثر أهمية من التغطية الذاتية التحكم، يمكن لـ ROV تقديم تحكم تشغيلي أكبر.
مقارنة المركبات تحت الماء بدون طيار (UUV): أي العوامل الأكثر أهمية؟
يجب أن يتجاوز المقارنة العملي لالمركبات تحت الماء بدون طيار (UUV) الاختلاف الأساسي بين الأنظمة ذاتية التحكم والمنشورة عن بعد.
منطقة المسح
أولاً، ضع في الاعتبار حجم المنطقة التي تحتاج إلى تغطيتها.
لمناطق المسح الواسعة، يمكن لـ AUV تقديم تغطية كفاءة بناءً على المهمة. لمنطقة فحص صغيرة أو مستهدفة بدرجة عالية، قد تكون ROV أكثر عملياتية.
متطلبات العمق
بعد ذلك، تحقق من عمق التشغيل المطلوب.
يجب أن يتطابق عمق المركبة المقنن مع بيئة المسح الفعلية. على سبيل المثال، تقدم PALEGIX منصات مركبات مختلفة لمتطلبات عمق مختلفة، بما في ذلك أنظمة AUV مصممة لتطبيقات أعماق البحر وأنظمة ROV للعمليات تحت البحر الأقصر.
لذلك، يجب أن يكون العمق أحد المواصفات الأولى التي يتم مراجعتها أثناء اختيار المركبة.
البيانات والحملات
تعتبر متطلبات المستشعرات والحملات مهمة أيضًا.
قد تتطلب المشاريع المختلفة كاميرات، أنظمة السونار، مستشعرات الملاحة، أو معدات متخصصة أخرى. يمكن لمنصة مركبة معيارية أن تجعل من السهل تكوين النظام حول مهمة مسح معينة.
لهذا السبب، يجب على المشترين تقييم ليس فقط المركبة نفسها، بل أيضًا سعة حملها، الواجهات المتاحة، وخيارات التكامل.
مستوى التحكم من قبل المشغل
اسأل مقدار التحكم المباشر الذي تحتاجه فريقك.
إذا كان يجب على المركبة التفاعل على الفور بما يراه المشغل تحت الماء، فإن ROV غالبًا ما يكون الخيار الأكثر ملاءمة. إذا كان يمكن تخطيط المهمة مسبقًا، قد يوفر AUV استقلالية أكبر ومرونة تشغيلية.
مدة المهمة والمنطق التشغيلي
أخيرًا، ضع في الاعتبار كيف سيتم نشر المركبة، واستردادها، وتزويدها بالطاقة، ومراقبتها، وصيانتها.
لدي AUV و ROV متطلبات دعم مختلفة. لذلك، يجب أن يتضمن الخيار العملية التشغيلية الكاملة بدلاً من المركبة وحدها.
هل يمكن استخدام AUV و ROV معًا؟
نعم. في بعض المشاريع البحرية المعقدة، يمكن لـ AUV و ROV أن يكملا بعضهما البعض.
على سبيل المثال، يمكن لـ AUV أولاً إجراء مسح واسع وتحديد المناطق التي تتطلب فحصًا أقرب. يمكن بعد ذلك نشر ROV لتحقيق في الأهداف المختارة بتفاصيل أكبر.
هذا النهج يجمع قدرة المسح على مناطق واسعة لـ AUV مع التحكم في الوقت الفعلي لـ ROV.
مع تزايد قدرة روبوتات تحت الماء، يمكن أن توسع أنظمة مثل الملاحة الذاتية، التعرف على الأهداف تحت الماء، الربط، وتنسيق متعدد AUV بشكل أكبر دور المركبات تحت الماء بدون طيار.
كيف تختار بين AUV و ROV
يمكن أن تساعد عملية قرار بسيطة:
اختر AUV عندما:
-
تحتاج إلى مسح منطقة كبيرة.
-
يمكن تخطيط المهمة مسبقًا.
-
العمل الذاتي التحكم مهم.
-
تحتاج إلى مسارات مسح متسقة.
-
الهدف الرئيسي هو جمع البيانات ورسم الخرائط.
اختر ROV عندما:
-
تحتاج إلى تحكم مباشر من المشغل.
-
الفيديو أو المراقبة في الوقت الفعلي مهم.
-
المنطقة المستهدفة موحدة نسبيًا.
-
المشروع يتضمن فحصًا أو تدخلًا.
-
قد تحتاج المركبة إلى الاستجابة بسرعة لظروف متغيرة.
إذا كان مشروعك يتضمن رسم خرائط لمنطقة كبيرة وفحص مفصل، قد يكون استخدام كلا المنصتين الحل الأكثر فعالية.
اختر المركبة تحت الماء المناسبة لمشروعك
لا ي


 مقابل المركبة تحت الماء القابلة للتحكم عن بعد (ROV): اختيار المركبة تحت الماء المناسبة لمشروع المسح)


