تمارين محاكاة AUV/ROV: 6 سيناريوهات تدريبية قبل تجارب البحر الحقيقية
News Details
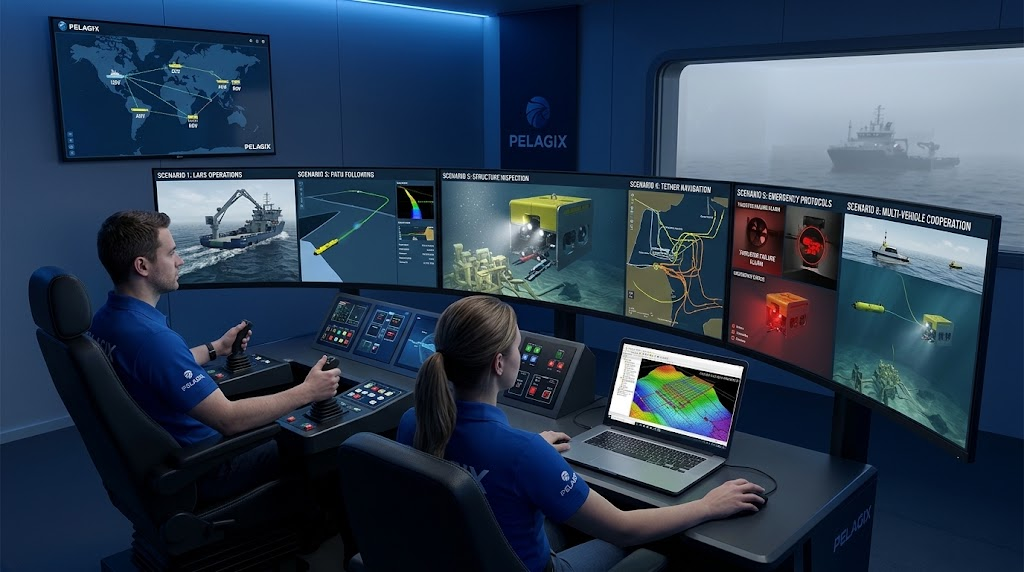
إن نشر الروبوتات تحت الماء في المياه المفتوحة ينطوي على مخاطر تشغيلية عالية وتكاليف مالية كبيرة. إن رسوم استئجار السفن البحرية مرتفعة، كما أن البيئات البحرية القاسية يمكن أن تتلف المعدات باهظة الثمن بسهولة. وبسبب هذه التحديات، يجب أن تتم إجراءات الاختبار وإعداد الطيارين قبل يوم الإطلاق بوقت طويل. يتيح استخدام البيئات الافتراضية المتقدمة للفرق الهندسية والطيارين تحسين إجراءاتهم في بيئة آمنة.
قبل إرسال المعدات باهظة الثمن تحت الماء، يعتمد المشغلون بشكل كبير على أدوات الاختبار الافتراضية. يتيح برنامج حديث لتدريب محاكاة ROV للفرق ممارسة المناورات المعقدة والتعامل مع حالات الطوارئ غير المتوقعة دون أي خطر. علاوة على ذلك، فإن استخدام منصات محاكاة الروبوتات تحت الماء عالية الدقة يساعد المهندسين على تقييم فيزياء المركبة واستجابة المستشعر في ظل الظروف القاسية تحت سطح البحر. في هذا الدليل، سنستعرض ستة سيناريوهات تدريبية أساسية يجب على كل فريق عمل تحت سطح البحر إجراؤها قبل إجراء التجارب البحرية الفعلية.
السيناريو الأول: عمليات نظام الإطلاق والاسترجاع (LARS)
غالبًا ما يكون إطلاق آلة تحت الماء من سفينة دعم أخطر مراحل أي مهمة. يمكن أن تتسبب الأمواج الهائجة، وتأرجح السفينة الثقيل، والتيارات السطحية القوية في تأرجح المركبة بشكل غير متوقع نحو هيكل السفينة.
من خلال تشغيل محاكي USV AUV ROV متكامل، يمكن للطيارين ممارسة إجراءات الإطلاق والاسترجاع في ظروف بحرية قاسية. يقوم البرنامج بنمذجة حركة الأمواج، وديناميكية الرافعة، وتوتر الحبال في الوقت الفعلي. وهذا يسمح لأفراد الطاقم بإتقان التوقيت الدقيق، وإدارة الكابلات، وتثبيتها قبل العمل على سطح سفينة متحركة.
السيناريو الثاني: اتباع المسار المستقل وتجنب العوائق
يتطلب التنقل بالقرب من الهياكل تحت الماء دقة بالغة. قبل أن تقوم مركبة مستقلة تحت الماء (AUV) بالتنقل بالقرب من خطوط الأنابيب أو الدعامات، يجب أن تخضع منطق الملاحة الخاص بها لاختبارات شاملة.
يستخدم المشغلون برنامج تخطيط مهام AUV لرسم شبكات البحث، وتحديد نقاط الطريق، وتعيين حدود العمق. أثناء المحاكاة، يختبر المهندسون كيفية استجابة المركبة عندما تكتشف المستشعرات الصوتية عوائق غير متوقعة، مثل الحطام المتساقط أو شبكات الصيد. توفر Pelagix حلولاً قوية تحت سطح البحر مصممة للملاحة عالية الدقة، مما يتيح التكامل السلس بين برامج التخطيط وأجهزة المركبات المستقلة.
السيناريو الثالث: فحص الهياكل المعقدة تحت الماء
يتطلب فحص الهياكل العميقة، مثل أساسات توربينات الرياح البحرية أو الأشجار تحت الماء، من الطيارين الحفاظ على مواقع ثابتة في مساحات ضيقة. قد تؤدي أي خطوة خاطئة إلى تعطيل تغذية المستشعرات أو التسبب في تصادم.
من خلال تمارين محاكاة AUV ROV الواقعية، يمكن للطيارين ممارسة التحليق بالقرب من الأشكال الهندسية المعقدة تحت الماء. تحاكي المحاكاة استجابة الدفع، ومقاومة الماء، وتغذية الكاميرا الضوئية. يتعلم الطيارون التنقل باستخدام السونار ومناظير الكاميرا، مما يضمن قدرتهم على الحصول على بيانات فحص نظيفة أثناء الرحلات البحرية الفعلية.
السيناريو الرابع: إدارة الحبال والتنقل بخطوط التدفق
بالنسبة للروبوتات المربوطة تحت الماء، تعد إدارة الكابلات تحديًا مستمرًا. يمكن أن تعلق الكابلات الطويلة في الهياكل تحت الماء، أو أن التيارات القوية تخلق مقاومة كبيرة تسحب المركبة عن مسارها.
يساعد استخدام نظام تدريب محاكاة ROV على إتقان الطيارين للتحكم في الحبال في التيارات المتغيرة. في المحاكي، يمارس المشغلون التحليق حول هياكل المجمعات تحت الماء دون تشابك الكابل. يتعلمون كيفية مراقبة توتر الحبل، وإدارة سرعات اللف، وضبط خرج الدفع للحفاظ على استقرار المركبة.
السيناريو الخامس: بروتوكولات الطوارئ وأعطال النظام
في أعماق المحيطات، ستحدث أعطال غير متوقعة في النظام في نهاية المطاف. يمكن أن تتعطل الدفاعات، ويمكن أن تنقطع روابط الاتصال، ويمكن أن تفشل المستشعرات. تحدد كيفية استجابة الطيار أو الخوارزمية المستقلة في تلك الثواني الأولى ما إذا كانت المركبة ستعود بأمان.
يتيح تشغيل محاكاة روبوت تحت الماء مع إدخال الأخطاء للفرق ممارسة تدريبات الطوارئ. يمكن للمدربين تشغيل أعطال الدفع، أو إنذارات التسرب، أو انقطاع التيار الكهربائي عن بُعد. يمارس الطيارون التبديل إلى التحكم اليدوي، أو إسقاط الصابورة، أو تشغيل أوضاع العودة التلقائية. تقوم Pelagix بتصميم المعدات تحت سطح البحر مع مراعاة السلامة والتكرار، مما يضمن قدرة المركبات على التعافي بأمان عند وقوع أحداث غير متوقعة.
السيناريو السادس: عمليات التعاون بين المركبات المتعددة
تعتمد المهام البحرية الحديثة بشكل متزايد على منصات روبوتية متعددة تعمل معًا. على سبيل المثال، قد تعمل سفينة سطح غير مأهولة (USV) كمحطة ترحيل على السطح، بينما تجمع AUV البيانات الصوتية وتقوم ROV بأعمال مستهدفة أسفل السطح.
باستخدام محاكي USV AUV ROV متعدد الوكلاء، يمكن للمشغلين اختبار روابط الاتصال وسير العمل التعاوني بين أنظمة السطح والأنظمة تحت سطح البحر. يمارس الفريق تتبع مواقع المركبات عبر أجهزة المودم الصوتية، ونقل خطط المهام أثناء الغوص، وتنسيق المهام المشتركة. وهذا يضمن تعاونًا سلسًا بين جميع الوحدات السطحية وتحت سطح البحر خلال التجارب الحية.
الخاتمة
يعد إجراء اختبارات افتراضية شاملة الطريقة الأكثر فعالية لحماية المعدات تحت سطح البحر، وتدريب الطيارين، وضمان نجاح المشروع. بدءًا من اختبار المسار في برنامج تخطيط مهام AUV إلى إجراء تمارين محاكاة AUV ROV عالية المخاطر، يلغي التحضير الافتراضي الأخطاء المكلفة قبل النزول إلى الماء. إن استثمار الوقت في سير عمل المحاكاة الكامل يبني عملية تحت سطح البحر أكثر أمانًا وسرعة وكفاءة.


