كيفية اختيار مصنع لمركبات تحت الماء الأووتونومية (AUV) للعمليات العميقة بعمق 6000 متر
News Details
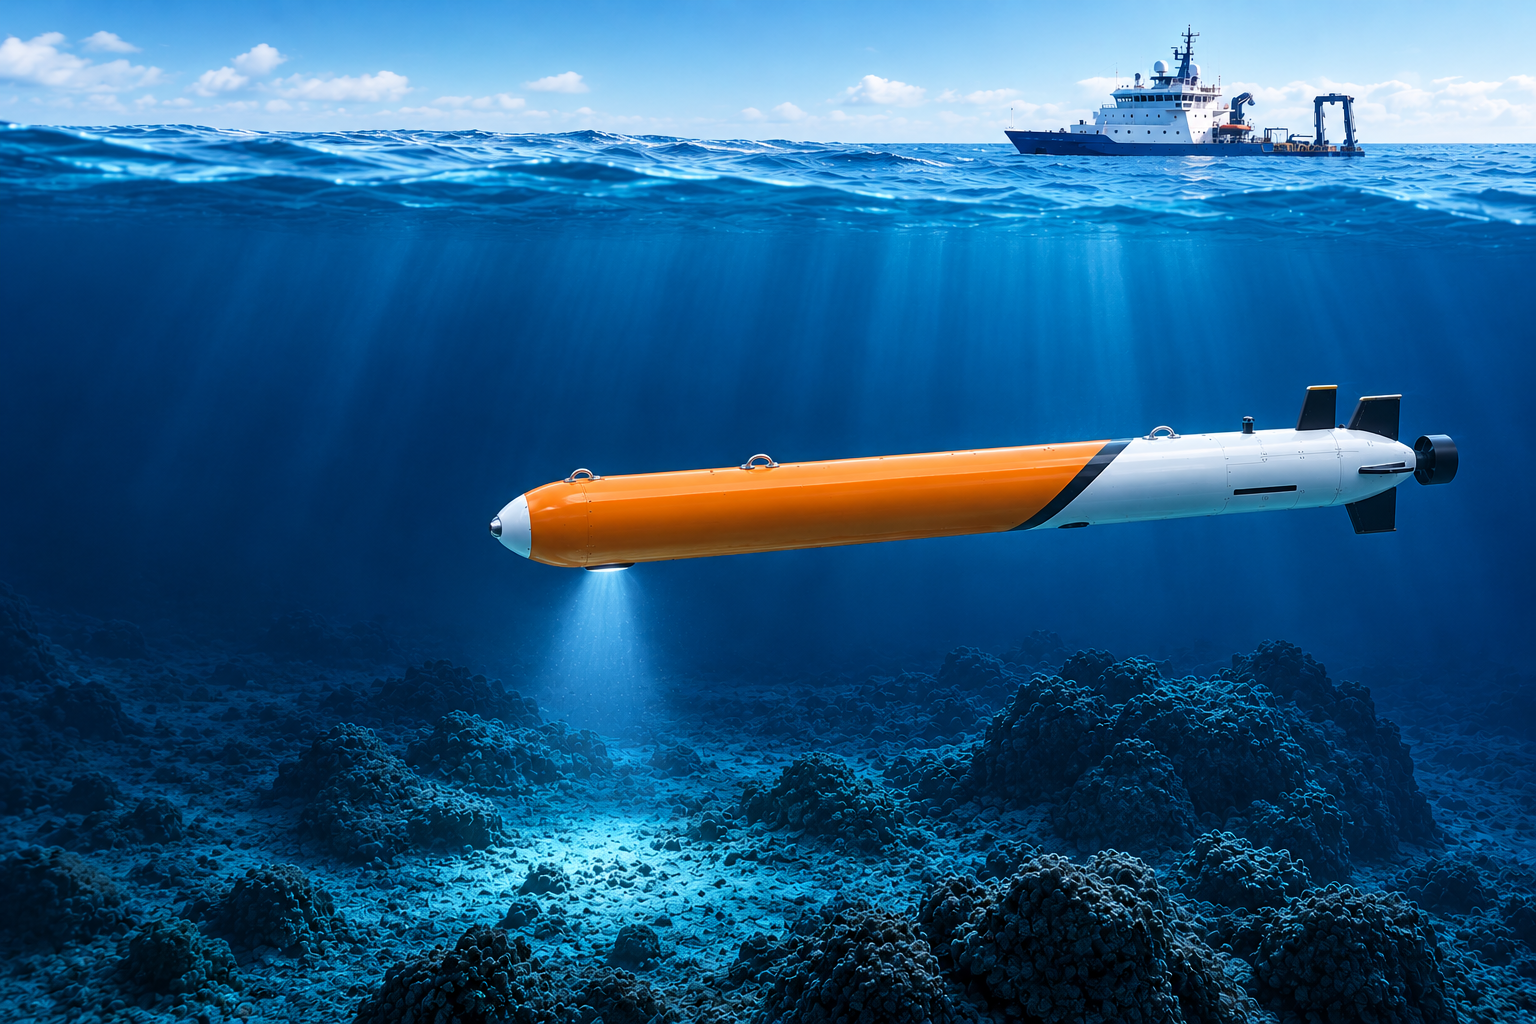
تضع مهمة تحت الماء على عمق 6000 متر مطالبًا أعلى بكثير على مركبة تحت الماء ذاتية التحكم مقارنة بمعاينة بحرية نموذجية. في هذا العمق، تصبح الضغط، والتنقل، والاتصال، والطاقة، وثبات النظام جميعها أمرًا حيويًا.
لذلك، اختيار مصنع مركبات تحت الماء ذاتية التحكم لأعماق البحر ليس مجرد مقارنة بين حجم المركبة أو العمق المعلن. بدلاً من ذلك، يحتاج المشترون إلى النظر إلى النظام الكامل، بما في ذلك منصة المركبة، ونظام التنقل، وتكامل الحمولة، والبرمجيات، ومراقبة المهمة، والدعم الفني.
للمؤسسات البحثية، والشركات الهندسية البحرية، وفريقات المعاينات البحرية، والمشاريع الحكومية، يمكن أن تؤثر هذه العوامل مباشرة على سلامة المهمة وجودة البيانات.
لماذا تتطلب المهام على عمق 6000 متر مركبات تحت الماء ذاتية التحكم متخصصة
على عمق 6000 متر، تعمل مركبة تحت الماء ذاتية التحكم في بيئة تحت الماء متطرفة. الضغط أعلى بكثير من أعماق الضحلة، بينما لا تتوفر إشارات GPS ويت hạn chế الاتصال المباشر بالسطح.
نتيجة لذلك، تحتاج مركبة تحت الماء ذاتية التحكم 6000 متر إلى أكثر من هيكل مقاوم للضغط. كما تتطلب تنقلًا موثوقًا، ودفعًا مستقرًا، وإدارة طاقة فعالة، ومراقبة مهمة دقيقة.
يجب أن تحمل المركبة أيضًا الحساسات المطلوبة لمعاينة أعماق المحيط المحددة. اعتمادًا على المهمة، قد تشمل هذه الحساسات التصوير، والسونار، والتنقل، والبيئية، أو حزم بيانات علمية أخرى.
لهذا السبب يجب تقييم مركبة تحت الماء لأعماق البحر كنظام متكامل بدلاً من كمركبة تحت الماء واحدة.
تحقق من تصنيف العمق الفعلي
العامل الأول للتحقق هو عمق التشغيل المصنف للمركبة.
قد يصف المصنع النظام بأن он مناسب للمياه العميقة، لكن ذلك لا يعني بالضرورة أنه مصمم للمهام على عمق 6000 متر. يجب على المشترين تأكيد العمق المصنف، والظروف التشغيلية، والتصميم المتعلق بالضغط، ومعايير الاختبار.
للمشروع على عمق 6000 متر، من المفيد أيضًا فهم ما إذا كانت المركبة مصممة خصيصًا لتشغيل أعماق البحر بدلاً من مجرد تعديلها من منصة أshallower.
AUV-600 لمنصة PALEGIX هي مركبة تحت الماء ذاتية التحكم كبيرة بقدرة عمق 6000 متر مذكورة. وهي مصممة لاستكشاف أعماق البحر، ومعاينات الهندسة البحرية، والبحث العلمي.
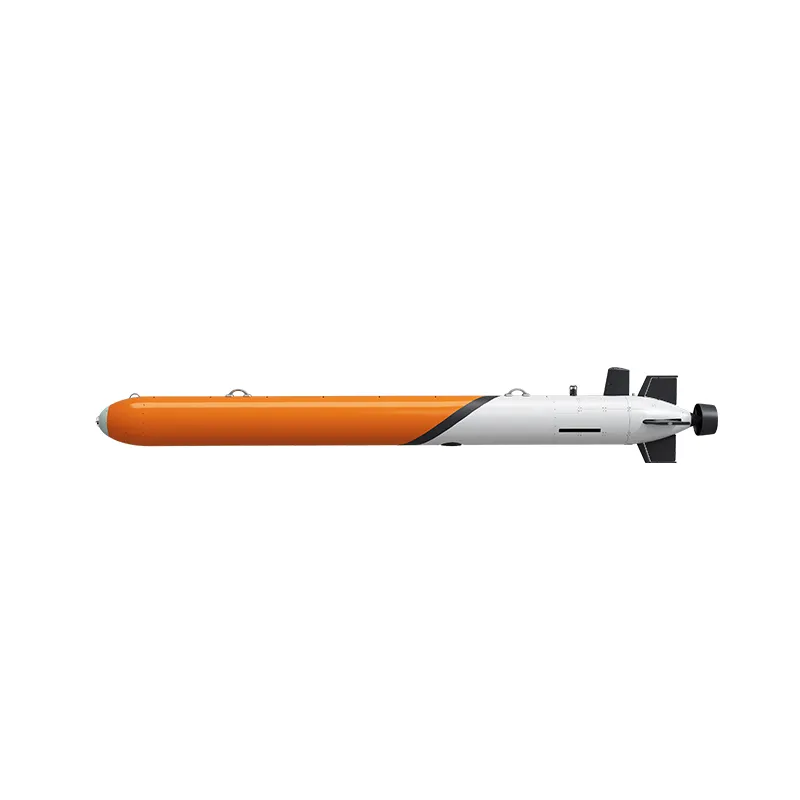
تقييم المركبة كنظام كامل
العمق مهم، لكنه فقط جزء من عملية الاختيار.
يجب أن تجمع مركبة تحت الماء ذاتية التحكم كبيرة عدة أنظمة تعمل معًا بشكل موثوق.
تشمل المجالات الرئيسية:
-
هيكل المركبة مقاوم للضغط
-
أنظمة الدفع والتحكم
-
التنقل والتحديد الموضعي
-
البطارية وإدارة الطاقة
-
برمجيات تخطيط المهمة
-
أنظمة الاتصال والبيانات
-
تكامل الحساسات والحمولة
-
التشغيل الذاتي
-
تخزين البيانات واستردادها
يجب أن يكون المصمم القوي قادرًا على شرح كيف تعمل هذه الأنظمة معًا خلال المهمة الكاملة.
هذا أمر مهم بشكل خاص للعمليات طويلة المدى أو المياه العميقة، حيث يمكن أن يكون استرداد المركبة أمرًا صعبًا ومكلفًا.
انظر إلى التنقل والتحكم الذاتي
التنقل هو أحد أهم أجزاء أي مركبة تحت الماء لأعماق البحر.
لأن GPS لا يمكن استخدامه عادةً تحت الماء، يجب أن تعتمد المركبة على طرق تنقل أخرى. اعتمادًا على المهمة، قد تستخدم مركبة تحت الماء ذاتية التحكم التنقل بالقصور الذاتي، والتحديد الموضعي الصوتي، ومعلومات العمق، وحساسات أخرى.
ومع ذلك، التنقل ليس فقط معرفة مكان المركبة. يجب أن يسمح النظام أيضًا لمركبة تحت الماء ذاتية التحكم بالاتباع لطريقها المخطط ورد فعل بالتغييرات خلال المهمة.
تقوم PALEGIX بإدراج أنظمة التنقل الذاتي وSLAM ضمن قدراتها الفنية. كما تقوم بتطوير أنظمة معاينة تعاونية لمركبات تحت الماء ذاتية التحكم متعددة ومراقبة السرب، والتي يمكن أن تدعم مهام معاينة تحت الماء أكثر تقدمًا.
لذلك، عند مقارنة المصنعين، اسأل كيفية أداء نظام التنقل الخاص بهم في الظروف الفعلية لمنطقة المعاينة الخاصة بك.
ضع في الاعتبار سعة الحمولة وتكاملها
غالبًا ما تكون مهام مركبات تحت الماء ذاتية التحكم مبنية حول البيانات التي تحتاج المركبة إلى جمعها.
على سبيل المثال، قد تتطلب مهمة رسم خرائط قاع البحر معدات سونار، بينما قد تحتاج مشروع علمي إلى عدة حساسات بيئية. قد تتطلب مهمة الفحص معدات تصوير عالية الدقة.
لهذا السبب، يجب مراعاة تكامل الحمولة قبل اختيار المركبة.
يجب أن توفر مركبة تحت الماء ذاتية التحكم 6000 متر مناسبة مساحة كافية، وطاقة، وواجهات اتصال، وخيارات تركيب للمعدات المطلوبة.
يمكن أن يجعل تكامل الحمولة المعياري المركبة أكثر مرونة. بدلاً من شراء منصة مختلفة تمامًا لكل مهمة، قد يتمكن المشغلون من تكوين نفس المركبة لمهام معاينة مختلفة.
تصف PALEGIX على وجه التحديد AUV-600 الخاص بها بأنها تدعم تكامل الحمولة المعياري.
تحقق من التحمل وإدارة الطاقة
يمكن أن تتطلب معاينة أعماق المحيط فترات طويلة تحت الماء. لذلك، التحمل هو عامل رئيسي آخر.
يعتمد التحمل الفعلي المطلوب على عوامل مثل:
-
مسافة المعاينة
-
سرعة التشغيل
-
استهلاك الطاقة للحساسات
-
عمق المهمة
-
ظروف الماء
-
متطلبات التنقل
-
سعة البطارية
البطارية الأكبر لا تعني تلقائيًا نظامًا أفضل. الدفع الفعال، وإدارة الطاقة، وتخطيط المهمة، والتحكم في الحمولة تؤثر أيضًا على وقت التشغيل.
عند مقارنة المصنعين، اسأل عن بيانات مهمة واقعية بدلاً من فقط التحمل النظري الأقصى.
استعراض تخطيط المهمة والبرمجيات
مركبة تحت الماء ذاتية التحكم حديثة أكثر من مجرد منصة تحت الماء. تلعب البرمجيات دورًا رئيسيًا في تخطيط المهمة، والتنقل، وإدارة البيانات، والتحكم في المركبة.
قبل مهمة 6000 متر، يحتاج المشغلون إلى تحديد الطرق، والأعماق، وأنماط المعاينة، والحدود التشغيلية، والمعلمات الأخرى للمهمة.
بعد النشر، يجب أن تكون المركبة قادرة على تنفيذ هذه التعليمات بدرجة عالية من الاستقلالية.
تتضمن مجموعة منتجات وتقنيات PALEGIX أنظمة برمجية، وتنقلًا ذاتيًا، والتعرف على الأهداف تحت الماء، وتكنولوجيا الر坞، وتطبيقات تحت الماء ذات الصلة بالذكاء الاصطناعي.
يمكن أن تكون هذه القدرة البرمجية الأوسع أهمًا عندما يتطلب المشروع أكثر من التنقل الأساسي النقاط المرجعية.
اسأل عن جمع البيانات والاتصال
الاتصال هو مسألة رئيسية أخرى لمهام مركبات تحت الماء ذاتية التحكم لأعماق البحر.
لا يمكن لمركبة تحت الماء الاعتماد على الاتصال اللاسلكي العادي على مسافات طويلة. لذلك، قد تحتاج الكثير من بيانات المعاينة إلى التخزين على борد واستردادها بعد المهمة.
في نفس الوقت، قد تحتاج النظام إلى إرسال معلومات مختارة أو بيانات الحالة عندما يكون الاتصال متاحًا.
قبل اختيار المصنع، اسأل كيفية التعامل النظام مع:
-
حالة المهمة
-
بيانات التنقل
-
بيانات الحساسات
-
إشعارات العيوب
-
تخزين البيانات
-
استرداد البيانات
-
معالجة البيانات بعد المهمة
يمكن أن يجعل نظام البيانات المصمم جيدًا نتائج المعاينة النهائية أسهل بكثير في التدبير والاستخدام.
تقييم قدرة الهندسة للمصنع
للمهمة 6000 متر، تهم قدرة الهندسة للمصنع كما تفعل مواصفات المركبة.
يجب أن يكون المورد قادرًا على دعم تكوين النظام، وتكامل الحمولة، والتعديلات البرمجية، والاختبار، وتخطيط النشر، والمشاكل الفنية.
يصبح هذا أكثر أهمية عندما يكون للمشروع متطلبات خاصة. على سبيل المثال، قد تحتاج مؤسسة بحثية إلى حزمة حساسات مخصصة، بينما قد تتطلب شركة هندسية بحرية سير عمل معاينة معين.
تنص PALEGIX على أن نشاطها يغطي البحث والتطوير، والتصنيع، والبيع، والخدمات الفنية لمنتجات ذكية لأعماق البحر. كما تتضمن مجموعة منتجاتها مركبات تحت الماء ذاتية التحكم، ومركبات تحت الماء بعزم عن بعد، والمكونات الأساسية، وأنظمة البرمجيات، وتقنيات الذكاء الاصطناعي، والخدمات الهندسية والتعاون في البحث والتطوير.
قارن الدعم قبل وبعد التسليم
معدات أعماق البحر هي استثمار طويل الأجل. لذلك، يجب أن يكون الدعم الفني جزءًا من قرار الشراء.
قبل تقديم الطلب، تأكد من الدعم الذي يمكن للمصنع تقديمه ل:
-
تجهيز المركبة
-
تدريب المشغلين
-
تكامل الحمولة
-
تخطيط المهمة
-
النشر الحقلي
-
الصيانة
-
قطع الغيار
-
تحديثات البرمجيات
-
استكشاف المشاكل الفنية
يجب أن يفهم المورد الجيد أيضًا الظروف العملية لمشروعك بدلاً من مجرد تقديم مركبة قياسية.
للمشترين الدوليين، الاتصال والدعم بعد البيع مهمان بشكل خاص لأن مهام أعماق البحر غالبًا ما تتضمن معدات معقدة ودورات مشروع طويلة.
اختر مصنعًا يناسب المهمة
أفضل مصنع مركبات تحت الماء ذاتية التحكم لأعماق البحر ليس بالضرورة الشركة التي لديها قائمة منتجات أطول أو المواصفات المعلنة الأعلى.
بدلاً من ذلك، ركز على ما إذا كان المصنع قادرًا على تقديم حل كامل لمهمتك المحددة.
للمشروع 6000 متر، تحقق من هذه النقاط أولاً:
-
قدرة العمق – هل تم تصميم المركبة حقًا لتشغيل 6000 متر؟
-
التنقل – هل يمكنها الحفاظ على تحديد المو


 للعمليات العميقة بعمق 6000 متر)


